海森矩阵
在二阶连续可微条件下,混合偏导相等,海森矩阵为实对称矩阵。它记录局部的二阶变化。
Charles队长 · 哔哩哔哩 · 0:53
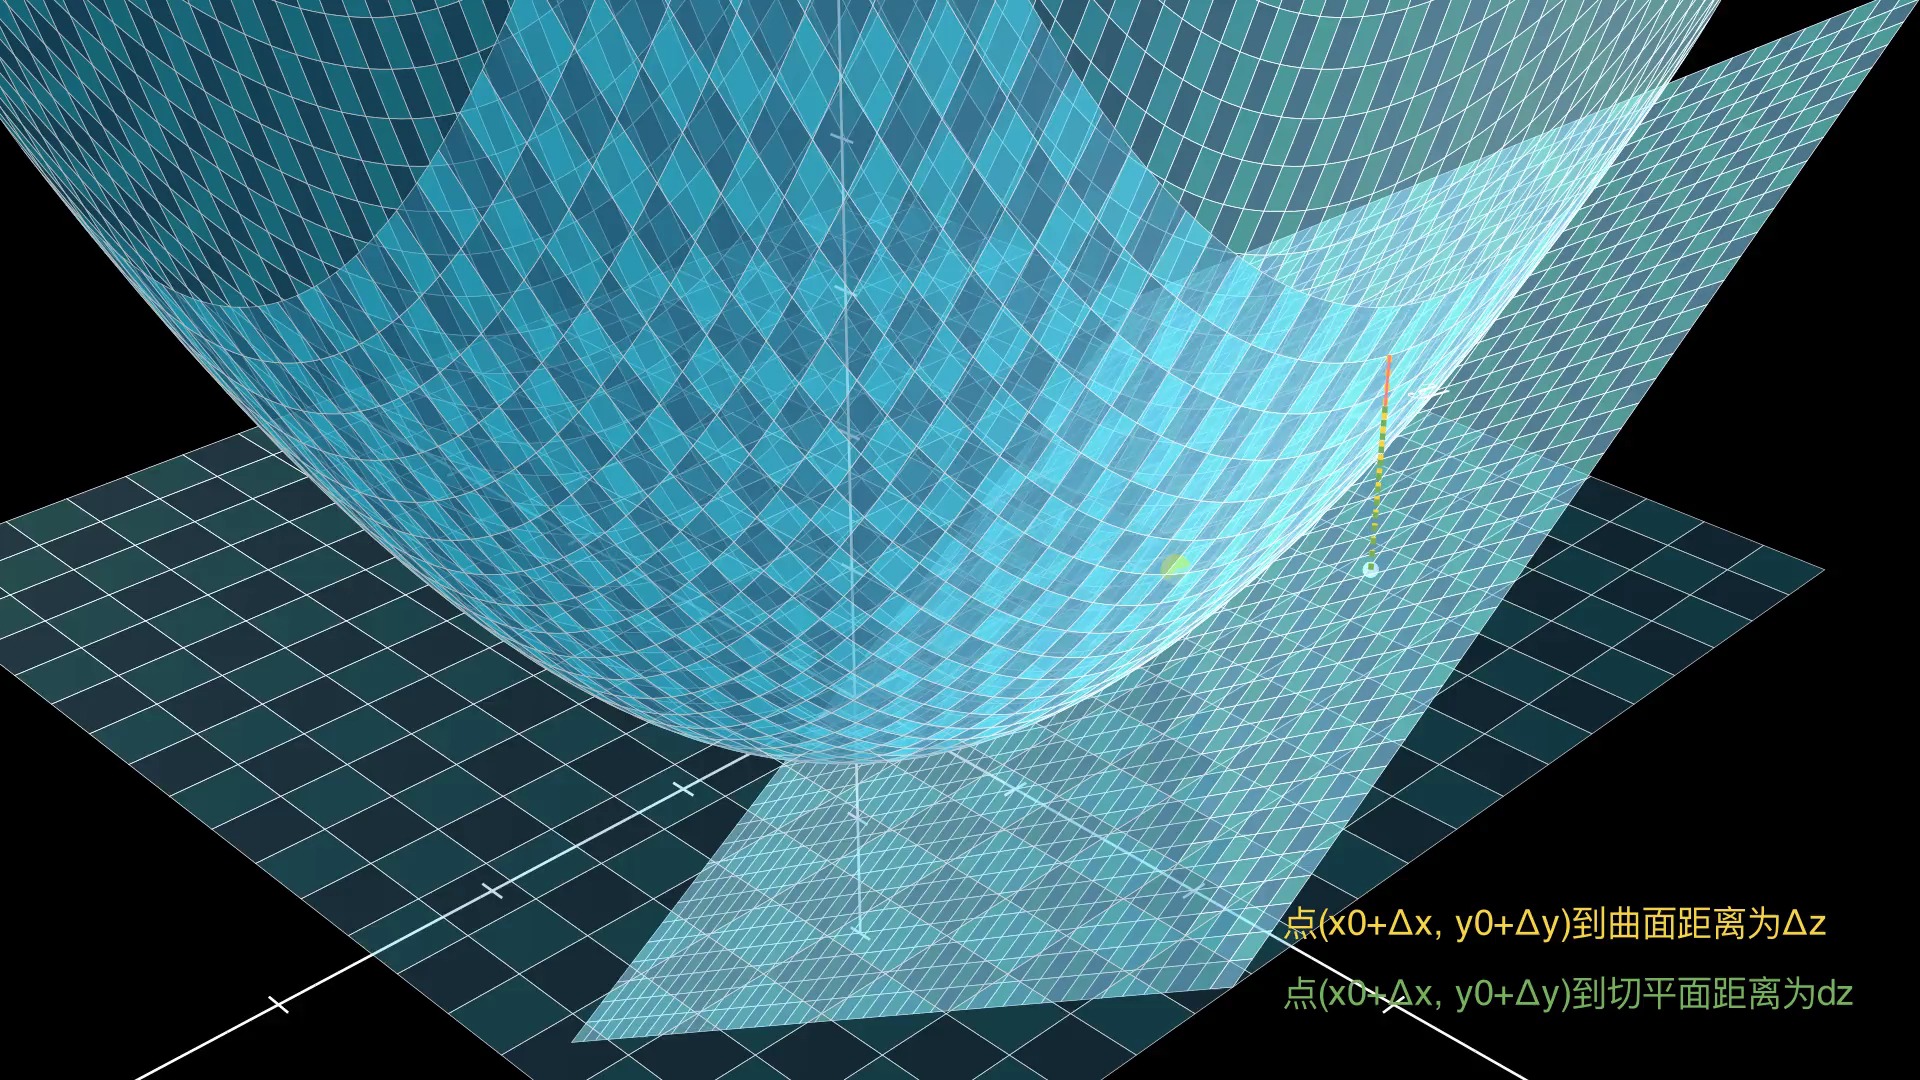
视频以二元函数的海森矩阵和曲面动画说明驻点的二阶判别法:正定对应严格局部极小值,负定对应严格局部极大值,不定对应鞍点。判别必须先满足驻点条件;半正定或半负定时,仅凭二阶信息不能下结论。
在学习检查器中查看要点和时刻,或切换阅读标签查看完整笔记。
依据视频画面与讲解整理,并非逐字语音转写。
先把二元函数的二阶偏导数排成海森矩阵 。假设函数在研究点附近二阶连续可微,而且该点满足 ,局部变化的主要二阶部分就是二次型 。因此判断曲面在这个点朝各个方向如何弯曲,可以转化为判断这个二次型的符号。
曲面的碗形、倒碗形和马鞍形分别帮助理解三种情况:如果 正定,任意非零小位移的二阶变化都为正,该驻点是严格局部极小值;负定则得到严格局部极大值;不定意味着有的方向上升、有的方向下降,因此是鞍点。二元情形令 ,则 时再看 的正负, 时是鞍点, 时这个判别法无法决定。
在二阶连续可微条件下,混合偏导相等,海森矩阵为实对称矩阵。它记录局部的二阶变化。
极值判别针对内部驻点,需要先满足梯度为零。仅有正定海森矩阵并不能说明当前点就是极小值点。
正定表示二次型在所有非零方向取正值,驻点为严格局部极小值;负定时所有方向取负值,为严格局部极大值。负定的顺序主子式符号交替,不能说所有主子式都为负。
不定二次型存在一升一降的方向,对应鞍点。行列式为零时二阶判别不充分,需要检查更高阶项或直接研究函数。
对于二元函数,定义 。如果 ,则 的符号区分类型: 表示局部极小值, 表示局部极大值。
适用条件:函数有两个变量。;该点是驻点(梯度为零)。;函数二阶连续可微。
半定海森矩阵无法得出结论,因为二阶项并不能严格确定所有方向上变化的符号。必须检查高阶项或直接检查函数的行为,以确定该点是极小值、极大值还是鞍点。
适用条件:函数二阶连续可微。;该点的梯度为零。;海森矩阵是半定的(正半定或负半定)。
海森矩阵通过分析小位移方向上的二阶变化的符号来分类驻点。如果海森矩阵是正定的,则该点是严格局部极小值。
适用条件:函数在该点附近二阶连续可微。;该点的梯度为零(驻点)。;函数有两个变量。