回归设定中的X轴与Y轴
视频借助二维坐标系引入回归概念:横轴为X,标识为自变量;纵轴为Y,标识为因变量。随后用一条直线来表示二者之间的关系。
statisticsfun · YouTube · 5:18
这个150秒的入门片段以视觉和语言方式讲解线性回归。它首先将自变量分配给X轴、因变量分配给Y轴,然后根据两个变量是同向还是反向变动来定义正相关与负相关关系。讲解者强调线性回归使用一条直线,绘制散点形式的观测值,引入基于最小二乘法的回归线,并将误差解释为实际值与估计值之间的垂直差异,该差异应被最小化。临近结尾时,抽象设定开始转向具体示例,将学习时间命名为自变量,但本片段内并未完成任何数值拟合。 本导入片段通过两个对比图讲解简单线性回归:首先,将学习时间置于 X 轴、成绩(GPA)置于 Y 轴,得到一条向上倾斜的直线,对应方程 ,其中 是 y 轴截距, 是正斜率;接着,X 轴改为 Facebook 使用时间,得到一条向下倾斜的直线,对应方程 ,其斜率为 。结尾部分概括了变量的角色:X 是自变量,即被控制、操纵或改变的变量;y 是因变量,即结果。 这段时长为18秒的片段以静态线性回归工作表开场,随后过渡至标题卡。在前9秒内,屏幕显示五组数据对、它们的均值、中心化偏差列、公式、数值计算以及截距计算,结果为。所得拟合直线为,并在散点图中以虚线形式画出。从9秒到18秒,数学板逐渐淡出,出现标题幻灯片,上书‘回归简介’,并附有作者/网站品牌标识、动态徽标及标语‘PARTY MORE STUDY LESS’。
在学习检查器中查看要点和时刻,或切换阅读标签查看完整笔记。
依据视频画面与讲解整理,并非逐字语音转写。
本片段开篇即宣布介绍回归分析,并立即将该主题界定为两个变量之间的关系。
屏幕上构建了一个坐标系:横轴标为 X,被定义为自变量;纵轴标为 Y,被定义为因变量。
在此设定基础上,讲解者指出目标是建立两个变量之间的关系并画出一条直线——在本次入门讲解中特指一条直线。
随后,解释从静态的标签转向动态的行为:当自变量发生变化时,因变量会发生什么变化?
第一个答案是正相关关系。动画显示 X 值向右移动的同时,Y 值向上移动,对应的直线呈上升趋势,并标注为‘+ 正相关’。
对比的情况是负相关关系。此时X值仍在增加,但Y值却减小,从而形成一条向下倾斜的直线,并标注为“− 负”。
接着,讲述者将话题聚焦于线性回归,并强调“线”这个词:本课中拟合的对象是一条直线,尽管更普遍的情形中变量间可能存在曲线关系。
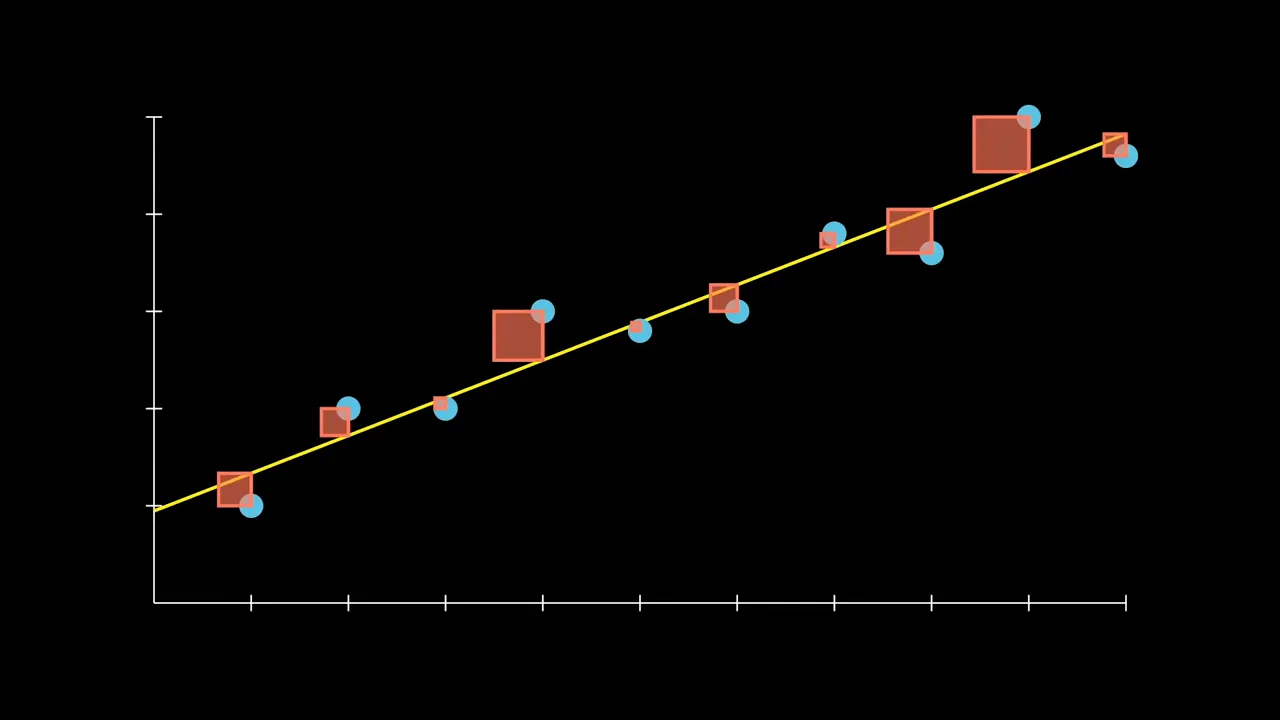
随后,视频从抽象概念转向实际数据。若干观测值被绘制成平面上的散点,展示出用于估计回归线的典型输入数据。
一条虚线直线穿过这些散点云,并被称为回归线。讲述者指出,选择该直线所依据的方法是最小二乘法。
为解释最小二乘法的含义,视频片段标出一个观测点为“实际值”,并标出其在直线上对应的点为“估计值”。二者之间的垂直距离被标注为“误差”,其他点也类似地展示了这样的垂直距离。
拟合目标被明确陈述:选择一条直线,使得这些误差尽可能小。屏幕上显示短语“最小化误差”,以强调这是核心准则。
最后,抽象的X轴被赋予具体含义——引入“学习时间”作为自变量,由此构建了一个现实世界示例,但该示例在此片段中尚未求解。
片段开场展示一个坐标平面,其纵轴为因变量,横轴为学习时间。讲解者将纵轴标签具体化为成绩或GPA,由此构建一个用某一量预测另一量的回归示例。
一条向上倾斜的虚线被画在图上。该图形直观表达了“学习时间增加则成绩提高”的主张,屏幕上的标签“+ 正相关关系”为此模式命名。
随后,视频引入该模型的代数形式。方程被构造成 ,其中 被标识为估计的成绩, 被标识为学习时间。
常数项 被单独提出,并与直线和纵轴的交点关联起来。讲解指出, 是通过数学方法得出的,即 y 截距。
接着,系数 被联系到直线的陡峭程度。由于所画直线呈上升趋势,斜率被表示为 ;讲解者说明其详细推导将在后续视频中呈现。
然后,视频通过将横轴变量由学习时间改为脸书使用时间,对前述示例进行对比。此时虚线向下倾斜,屏幕标签“− 负相关关系”表明:脸书使用时间越长,成绩越低。
该第二种情形下的回归方程被重写为 。等式左侧仍估计成绩,但斜率项前的符号已变为负号,以反映直线的下降趋势。
在此负相关的示例中,截距 仍为 y 截距。视频强调,它依然是一个计算得出的值,位于直线与纵轴的交点处。
斜率现在被标识为,因为直线是向下倾斜的。这是本片段中的一种记号选择:被视为一个大小(绝对值),而负号则在方程中显式写出。
在结尾部分,具体的变量标签让位于变量的一般角色:X被称为自变量,描述为我们所控制、操纵或改变的量;而y被称为因变量,描述为结果。
视频回到学习时间的例子来巩固这一概念:学习时间是自变量,而成绩则依赖于学习时长。最终传达的信息是:线性回归方程概括了结果如何随选定的预测变量而变化。
视频片段以一段短暂的纯白空白画面开始,在任何内容出现之前。
屏幕上显示一个静态的回归分析板。左侧是一个散点图,坐标轴分别标注为和,图中绘制了五个数据点、一条虚线拟合直线,以及标出点的辅助线;右侧是一个表格,列出了数据对、它们的均值和,以及计算所得的各列:、、和。
表格下方写出斜率表达式为。左下角处,通过将均值点代入直线方程求得截距:,接着是,最后得到。
一个黄色摘要框显示已完成的系数及拟合模型:、和。此时旁白说明该内容看似复杂,但将在下一视频中逐步讲解。
工作表逐渐淡出,变为纯白屏幕,本节数学部分至此结束。
标题卡片出现,文字为“回归分析导论”,其下方印有“David Longstreet”及“www.MyBookSucks.Com”。
一个带箭头的动画书本标志移入标题幻灯片的左上角。
一张红色斜向印章覆盖在标题卡片上,印有文字“PARTY MORE STUDY LESS”,随后片段结束,未再引入任何数学内容。
视频借助二维坐标系引入回归概念:横轴为X,标识为自变量;纵轴为Y,标识为因变量。随后用一条直线来表示二者之间的关系。
当自变量增大时,因变量也随之增大,即呈现正相关关系。直观上,这对应一条向上倾斜的直线,并标注为“+ 正”。
当自变量增加而因变量减少时,表明二者呈负相关关系。在图像上,这对应一条向下倾斜的直线,并标注为“− 负”。
讲解者强调,在线性回归中,关键词是‘线’。尽管在更宽泛的背景下也提到了曲线拟合的可能性,但本主题仅限于用一条直线对数据进行拟合。
为进行回归分析,视频首先将多个观测值绘制成散点图;随后在这些点构成的点云中画出一条直线,并称其为回归线,同时说明该直线是基于最小二乘法得出的。
片段通过对比一个标记为‘实际’的观测点与回归线上对应位置的标记为‘估计’的点来解释误差:二者之间的垂直距离被标注为‘误差’,而目标正是使这些误差最小化,或尽可能小。
临近结尾时,抽象的自变量被替换为一个真实例子:学习时间被置于横轴(x 轴)上作为自变量。这开启了具体应用,但视频中并未展示任何数值化的回归结果。
学习时间例子中,纵轴表示成绩(GPA),横轴表示学习时间。虚线从左向右上升,视频将这种模式标注为“+ 正向关系”。
该片段构建了方程,其中是估计的成绩,是y轴截距,是当X为学习时间时的正斜率。
视频在纵轴上标出一点,记为,并指出该常数项由数学方法得出,且等于直线的截距。
当横轴切换为脸书使用时间后,虚线由左向右下降。视频将这种模式标注为“− 负向关系”,并说明成绩随脸书使用时间增加而下降。
对于Facebook使用时间示例,方程变为。截距仍为,但斜率表示为,因为直线呈下降趋势。
结尾总结将坐标轴重新标注为自变量和因变量。解说指出:X 是我们所控制、操纵或改变的量,y 是结果。
视频将拟合模型定义为一条直线,其中为截距,为斜率。在本例中,具体的数值直线为,散点图上的虚线即表示这一拟合关系。
斜率通过中心化数据按所显示的公式计算得出。表格提供了所需的各项总和,结果为。
求出斜率后,例题将样本均值代入回归方程:。解得。
利用数据对,视频片段计算了均值、中心化偏差、平方偏差和交叉乘积,进而推导出拟合直线。
从9秒到18秒,数学工作表消失,出现标题幻灯片,显示文字“回归简介”,随后呈现品牌元素及口号“多玩少学”。此时间段内未引入任何新的数学内容。
按知识点查看条件、步骤和证据。补充解释与视频直接内容分别标明。
画出一条水平的蓝色轴,并标注为 X。
讲解者指出存在一个 x 变量,并说明自变量位于 x 轴上。
X
在回归设定中代表自变量的水平轴
实数值解释型量;未明确给出其定义域
画出一条垂直的绿色轴,并标注为 Y。
讲解者指出存在一个 y 变量,并说明因变量位于 y 轴上。
Y
在回归设定中代表因变量的垂直轴
实数值响应型量;未明确给出其定义域
横轴标记为 X,依次用于表示学习时间、脸书使用时间以及自变量。
X
回归示例中的自变量或预测变量;具体而言,即学习时间或脸书使用时间。
显示在横轴上的实数值解释性变量。
纵轴标记为 y,用于表示因变量、成绩(GPA)以及成绩。
y
回归示例中的因变量或结果变量;具体而言,即成绩或 GPA。
显示在纵轴上的实数值响应变量。
方程以 = ... 开始。
本例中,y 帽表示估计的成绩。
箭头将 标注为估计的成绩。
因变量的估计值;在这些示例中,即估计的成绩。
由回归直线生成的预测响应值。
所显示的方程中包含 作为常数项。
B₀ 我们通过数学方法推导得出,它就是 y 轴截距。
纵轴上的一个点标记为 ,即 y 轴截距。
回归直线的 y 轴截距;一个计算得出的常数项。
线性模型中的常数系数。
所显示的方程中包含 乘以 X。
B₁ 同样通过数学方法推导得出……它就是直线的斜率。
在正向示例中,+ 这一项被标记为斜率;在负向示例中,- 这一项被标记为斜率。
视频将 视作一个幅值,并将负向示例写作 ,而非写作 (其中 )。
与 X 项关联的斜率幅值;实际直线斜率在第一个示例中为 +,在第二个示例中为 -b_1。
乘以自变量的系数。
拟合直线方程显示为,黄色框中给出了一个数值实例。
由回归直线预测或拟合得到的响应变量取值。
实数值响应尺度
截距符号出现在方程和求解后的表达式中。黄色框中注明。
回归截距,即拟合线性模型中的常数项。
实数
斜率符号出现在中、代入式中以及公式中。黄色框中注明。
回归斜率,即拟合直线中乘以的系数。
实数
表格标题使用,所绘制的横轴标注为。所列数值为,其均值为。
散点图展示了五个数据点,它们在横轴上的位置由其坐标确定。
x
该回归示例中的解释变量或预测变量。
观测到的数值数据
表格标题使用,绘制的纵轴标注为。所列数值为,其均值为。
散点图显示了五个数据点,它们在纵轴上的位置由其坐标决定。
y
回归示例中的响应变量(或因变量)
观测到的数值数据
讲解者将本教程介绍为回归入门,指出其目标是建立两个变量之间的关系,并绘制一条直线。
标题页显示“回归入门”;随后出现一个带有 X 轴和 Y 轴的坐标系,接着是一条虚线的、向上倾斜的直线,标注为“Line”。
视频将回归呈现为一种方法:通过绘制一条直线,来关联位于 X 轴上的自变量与位于 Y 轴上的因变量。在本入门环节中,重点强调的是直线情形。
考虑两个变量:一个自变量和一个因变量。
所展示的示例使用一条直线而非曲线。
讲解者指出,自变量位于x轴上,因变量位于y轴上。
横轴标注为“自变量”,纵轴标注为“因变量”。
在此回归图中,解释变量(即自变量)置于横轴,响应变量(即因变量)置于纵轴。
该图是标准的双变量散点图式坐标显示。
讲解者表示,若自变量增大,同时因变量也增大,则二者存在正向关系。
一条向上倾斜的虚线标注为“+ 正向”。
一个点沿X轴向右移动,另一个点沿Y轴向上移动。
正向关系在语言描述和视觉呈现上均定义为同向共变:当自变量增大时,因变量也随之增大;相应直线从左至右向上倾斜。
在所展示的例子中,两个变量都被视为递增的量。
讲解者指出,如果自变量增大而因变量减小,则二者之间存在负相关关系。
一条向下倾斜的虚线被标注为“- 负”。
一个点沿X轴向右移动,同时另一个点沿Y轴向下移动。
负相关关系在语言上和视觉上均被定义为反向运动:当自变量增大时,因变量减小;相应直线从左到右向下倾斜。
在所展示的例子中,两个变量都被视为变化的量。
讲解者说:‘在线性回归中,我们试图拟合一条直线’,并强调‘直线’一词是关键,即指一条笔直的线。
‘线性回归’标签出现在该虚直线旁。
本视频在此层次上通过强调‘直线’一词来定义线性回归:所拟合的对象是一条直线;同时指出,曲线可在其他情境中使用,但本主题仅讨论直线。
本教程片段的讨论限定于直线情形。
讲述者表示,进行回归分析时,需先采集观测数据,再随机绘制更多观测点。
在‘观测数据’标签下方,坐标平面上散落着多个不同颜色的点。
回归分析以操作性方式引入:首先收集观测数据,并将它们作为点绘制在双变量坐标系中;这些已绘制的点即为后续拟合直线所依据的数据。
每个观测数据至少包含两个变量。
这些点以类似散点图的方式呈现。
讲述者表示,他们试图找到一条能拟合所有这些不同点的直线,并称其为回归直线。
一条虚线直线穿过点云区域,并标注为‘回归直线’。
回归直线是为拟合已绘制观测点而选定的直线;本片段中,它以一条穿过点云区域的单条虚线形式直观呈现。
平面上存在一组已绘制的观测点。
本片段中,拟合被限定为一条直线。
讲述者指出,回归直线基于最小二乘法。
‘回归直线’下方的文字为‘最小二乘法’。
视频将最小二乘法命名为回归直线的基础,但本片段尚未展示其代数公式或推导过程。
该直线正被拟合到已绘制的观测点上。
讲述者表示,他们希望最小化估计值与实际值之间的差异,并将这些差异称为误差。
直线上标有一个点为‘估计值’,其正下方另有一点标为‘实际值’,两点之间由一条垂直虚线段连接,并标注为‘误差’。
从多个点向回归直线引出垂直虚线段。
本片段通过视觉方式定义误差:即观测点与拟合直线之间的垂直偏差;直线上对应点标为‘估计值’,观测点标为‘实际值’;连接两者的垂直线段标为‘误差’。
一条拟合直线已被画出。
每个观测点均与其在相同横坐标位置处的直线上的点进行比较。
讲述者反复强调,目标是使误差最小化,并尽可能减小这些误差。
散点图下方标有文字“最小化误差”,图中还画出了表示垂直误差的线段。
此处提出的拟合目标是:选择一条直线,使得实际观测值与该直线上对应估计值之间的偏差尽可能小。这是视频片段中对最小二乘目标的概念性表述。
比较的是实际观测值与拟合直线上对应估计值之间的差异。
在回归分析中,我们按这种方式建立这些方程。
y 帽等于 b 0 加上 b 1 乘以 X
视频介绍了一个简单的线性回归方程,其中估计的因变量被写作一个常数加上斜率乘以自变量。在学习时间的例子中,该方程表示为,其中是估计的成绩,是学习时间。
适用于仅含一个自变量的直线回归模型。
在此例中,X 表示学习时间, 表示估计的成绩。
随着学习时间增加,成绩应当上升,二者呈正相关关系。
一条向上倾斜的虚线出现,并标注“+ 正相关关系”。
正相关关系通过一条向上倾斜的直线来示意:当 X 变量(学习时间)增大时,Y 变量(成绩)也随之增大。
当自变量的较大取值对应因变量的较大取值时适用。
讲述者先提问:当自变量发生变化时,因变量会如何变化?随后区分了同向变化与反向变化。
起初,X点向右移动的同时Y点向上移动;之后,X点向右移动的同时Y点向下移动。
对应的直线分别标注为“+ 正”和“− 负”。
视频通过将自变量视为沿X轴变化,并询问因变量在Y轴上如何响应,从而引出该问题。
这一说法直接出现在讲述词中,并由动态变化的坐标轴上的点加以展示。
当两个变量同向变动,即X增大时Y也增大,所显示的直线呈上升趋势,称为正相关关系。
动画展示了同时向右和向上的运动,且在向上倾斜的直线上出现了标签“+ 正向”
当两个变量朝相反方向变动时——具体而言,X 增大而 Y 减小——所显示的直线向下倾斜,这种关系称为负向关系。
第二个动画展示了 X 轴上的向右运动与 Y 轴上的向下运动,且在向下倾斜的直线上出现了标签“− 负向”
该片段通过动画呈现的同步变动,以所得直线的倾斜方向来定义正向关系与负向关系。
随着学习时间增加,成绩应当上升,这体现了一种正相关关系。在回归分析中,我们建立这类方程:B零是y轴截距,B一是直线的斜率;本例中该斜率为正值。
y 帽等于 b 0 加上 b 1 乘以 X
一条向上倾斜的虚线,在y轴上标出,斜率处标注+。
坐标轴将学习时间指定为横轴变量,将成绩指定为纵轴变量。
由坐标轴标签直接标出,并在音频中说明。
向上倾斜的虚线表示学习时间与成绩之间存在正相关关系。
音频中已说明,且由标注为“+ 正相关关系”的上升直线显示。
回归直线以斜截式写出,左侧为估计的成绩,右侧为常数项加上斜率乘以学习时间。
公式展示与口头讲解共同引出回归方程。
常数项被识别为直线与纵轴的交点。
音频指出 b₀ 是 y 轴截距,图中标出了 y 轴上的 。
由于直线呈上升趋势,斜率项被表示为正的 。
音频指出斜率为正,图中将 + 标注为斜率。
在学习时间示例中,回归模型为 ,斜率为正的 ,截距为 。
现在若将 x 轴改为 Facebook 使用时间,我们便看到一种负相关关系……我们仍在估计成绩……其表达式为 b₀ 减去 b₁ 乘以 x,其中 x 表示 Facebook 使用时间……该直线的斜率为负的 b₁,因其呈下降趋势。
y 帽等于 b 0 减去 b 1 乘以 X
一条向下倾斜的虚线,在y轴上标有,斜率标注为-b_1。
视频未说明本身是否被假定为正值,还是仅表示一个大小。
横轴变量由学习时间改为在Facebook上的时间,而纵轴变量仍为成绩。
坐标轴重命名既以视觉方式呈现,也在音频中予以说明。
这条向下倾斜的虚线表示Facebook使用时间与成绩之间的负相关关系。
音频指出,在Facebook上花费的时间越多,成绩就越低;图中也标注了“负相关关系”。
回归方程被重写为在斜率项前添加负号的形式。
屏幕上显示的公式及口述解释均为b naught减去b one乘以x。
截距仍是直线与纵轴相交的点。
音频再次强调B naught仍是y轴截距,图中也在y轴上标出了。
由于直线下降,其斜率被确定为负的。
音频明确指出,该直线的斜率为负 b 一,因为直线是向下倾斜的。
在脸书使用时间与学习时间的例子中,回归模型为,其截距为,斜率为负。
表格列出了,其均值分别为和。
偏差列显示和。
偏差平方列显示,总和为。
交叉乘积列显示,总和为。
斜率行显示。
截距行依次显示、、和。
从表格中读取五组成对观测值。
在所展示的数据行中可直接看出。
识别表格底部所示的样本均值。
标有“均值”的行明确给出了这些数值。
计算每个观测值的中心化数值。
这些数值显示在表格的偏差列中。
对的偏差平方求和。
偏差平方列及其总和已显示。
对中心化后的与的交叉乘积求和。
交叉乘积列及其总和已显示。
将两个总和之比作为斜率。
屏幕上显示的公式将该比值等同于。
将均值点和斜率代入回归方程。
该代入过程在屏幕上明确写出。
通过在等式两边同时减去,解出截距。
中间的算术步骤及最终结果显示在左下角的推导区域中。
使用计算所得的系数写出拟合直线。
黄色摘要框中列出了、和。
该示例通过先利用中心化求和计算斜率,再利用均值点求解截距,从五组数据对中推导出拟合的回归直线。
旁白说道:“现在,我们假设将学习时间放在横轴上,也就是将其设为自变量。”
在片段末尾,横轴附近的通用坐标轴标签被替换为“学习时间”。
在片段结束前,未展示任何数值数据、拟合方程或完整的演算过程。
通过将学习时间置于横轴上,为回归设定引入一个具体的解释变量。
一般化的回归坐标系已预先建立。
横轴代表自变量。
用具体的示例变量“学习时间”替代抽象的自变量。
讲述者从抽象的 X 轴过渡到一个有具体名称的现实世界变量,说道:‘想象把学习时间放在 x 轴上。’
这句话在音频中明确说出。
横轴标签变为‘学习时间’,表明该变量在此例中被用作自变量。
在视频片段接近结尾处,屏幕上的轴标签明显发生了变化。
该片段通过将学习时间指定为自变量轴,开启了一个具体示例,但在所提供的时间范围内未完成任何计算。
验证仅限于确认音频中的过渡表述及屏幕上轴标签的可见变更;由于未完成完整示例,无法进行数值检验。
此时因变量变为成绩或 GPA。随着学习时间增加,成绩应随之上升,二者呈正相关关系。在回归分析中,我们建立如下这类方程……其中 x 表示学习时间。
y 帽等于 b 0 加上 b 1 乘以 X
图表:纵轴为成绩(GPA),横轴为学习时间,有一条向上的虚线,截距处标有 ,斜率处标有 +。
用一条直线回归方程来建模成绩如何依赖于学习时间。
X 表示学习时间。
y 表示成绩(GPA)。
该关系为正向关系。
写出回归方程,并指出其截距与斜率。
采用线性回归形式,左侧为成绩的估计值,右侧为学习时间。
视频通过这个例子引入了该精确方程。
将常数项识别为成绩轴上的截距。
音频与图示均将 标注为 y 轴截距。
因直线呈上升趋势,将 X 的系数识别为正斜率。
音频指出斜率为正,图示将 + 标注为斜率。
,其中 为 y 轴截距,斜率为 。
向上倾斜的虚线及“正向关系”标签,与所述方程结构一致。
现在,若将 x 轴改为在 Facebook 上花费的时间,我们便观察到一种负向关系……我们所估计的仍是成绩……等于 b 零减去 b 一乘以 x,其中 x 表示在 Facebook 上花费的时间。
y 帽等于 b 0 减去 b 1 乘以 X
图表中 y 轴为成绩、x 轴为在 Facebook 上花费的时间,虚线向下倾斜,截距处标有 ,斜率处标有 -b_1。
使用直线回归方程建模成绩如何依赖于在 Facebook 上花费的时间。
X 表示在 Facebook 上花费的时间。
y 表示成绩。
二者关系为负相关。
写出回归方程,并指出截距和斜率。
沿用相同的回归结构,但在斜率项前添加负号。
视频中展示并口述了 Facebook 示例所对应的这个方程。
将常数项保留为成绩轴上的截距。
音频说明 B 零仍是 y 轴截距,图中也在 y 轴上标出了该点。
因直线随 X 增大而下降,故斜率为负。
音频明确指出斜率为负的 b 一,因其呈向下倾斜趋势。
,其中 为 y 轴截距,斜率为 。
向下倾斜的虚线及标注“负相关”的标签,与所述方程结构一致。
该表格列出了五组数据对以及回归分析所需的推导列。
散点图展示了这五个点,并附有一条虚线表示的拟合直线,以及经过的辅助线。
黄色框汇总了结果:、和。
对屏幕上显示的五组成对观测值拟合一条直线回归模型,并确定该直线的数值方程。
数据对:。
样本均值:、。
表中列出的中心化求和:和。
先求出,再求出,最后写出拟合方程。
使用屏幕上显示的斜率公式及表格中的合计值。
公式与合计值均在屏幕上可见。
将均值点和斜率代入回归方程。
该步骤在左下方的推导过程中明确写出。
解上一个方程,求出截距。
算术化简过程在屏幕上展示。
写出最终拟合的直线方程。
黄色摘要框中显示的正是该方程。
对应的式子为:
结果与黄色框中的数值和一致,且图中虚线所表示的正斜率拟合直线经过均值点附近。
标题幻灯片显示‘回归分析导论’,随后切换为一个坐标系,其中水平 X 轴为蓝色、垂直 Y 轴为绿色。
坐标轴依次绘制完成后,分别标注为‘自变量’和‘因变量’。
标题文字
水平 X 轴
垂直 Y 轴
坐标轴标签
画面从标题页切换为一个空白的坐标平面。
先绘制水平轴,再绘制垂直轴。
文字标签将两轴分别标识为自变量和因变量。
水平轴始终与 X 关联。
垂直轴始终与 Y 关联。
这一视觉序列确立了本视频其余部分所采用的标准双变量框架。
一条虚线的上斜直线出现在坐标平面上,并被标记为“直线”。
虚线辅助线连接 X 轴上的一点、Y 轴上的一点,再连接至该斜线。
虚线斜线
辅助线
标签“直线”
在空白坐标系中添加一条单一直线。
临时辅助线用于示意坐标轴位置与该直线之间的对应关系。
该直线保持笔直。
坐标轴的方向保持固定。
该片段以视觉方式表明:此处用一条直线拟合两个变量之间的关系来表示回归。
一个点沿X轴向右移动,同时另一个点沿Y轴向上移动。
一条向上倾斜的虚线被标注为“+ 正相关”。
移动的X轴上的点
移动的Y轴上的点
向上倾斜的虚线
标签为“+ 正”
自变量点沿 X 轴向右移动。
因变量点沿 Y 轴向上移动。
该直线被标识为正。
X 轴仍表示自变量。
Y 轴仍表示因变量。
两个变量同向变化对应一条向上倾斜的直线。
一个点沿 X 轴向右移动,同时另一个点沿 Y 轴向下移动。
一条向下倾斜的虚线被标注为“− 负”。
移动的 X 点
移动的 Y 点
向下倾斜的虚线
标签为“负”
自变量点沿 X 轴增大。
因变量点沿 Y 轴减小。
该直线被标识为负。
坐标轴保持与之前相同的功能角色。
两个变量反向变化的关系被映射为一条向下倾斜的直线。
在标签“观测值”下方出现多个彩色点,随后画出一条穿过它们的虚线,并标注为“回归线”,其下方标有“最小二乘法”。
点逐个添加,直至形成明显的散点云,之后拟合直线出现。
散点
标签为“观测值”
虚线回归线
标注‘回归线’和‘最小二乘法’
各个散点逐渐聚集成一片数据云。
一条直线叠加在该数据云之上。
方法名称‘最小二乘法’显示出来。
图像始终处于同一套X-Y坐标系中。
拟合对象仍为一条直线。
本序列展示回归的本质:用一条直线拟合大量观测得到的成对数值。
一个观测点标为‘实际值’,直线上对应点标为‘估计值’,二者之间的一条垂直虚线标为‘误差’。
从多个点向回归线引出额外的垂直虚线段,并出现短语‘最小化误差’。
实际值点
估计点
垂直虚线误差线段
回归直线
文字‘最小化误差’
首先突出显示一个垂直偏差。
在多个观测点上展示更多垂直偏差。
屏幕上添加最小化提示信息。
在本讲解过程中,回归直线保持固定。
误差在给定的水平位置处表示为垂直距离。
该片段利用点与直线之间的垂直间隙来解释最小二乘拟合试图减小的是什么。
坐标平面上,y 轴标注为成绩(GPA),x 轴标注为学习时间,有一条向上的虚线,并标有文字“+ 正相关关系”,随后显示方程 ,其中 标在 y 轴上,+ 标注为斜率。
绿色垂直 y 轴
紫色水平 x 轴
向上倾斜的虚线回归直线
方程
y 轴上的点
将 + 标注为斜率
坐标轴标签先显示为“因变量”和“学习时间”,随后“因变量”被替换为“成绩(GPA)”。
虚线从左至右向上绘制。
方程逐项构建,直至完整呈现 。
在 y 轴截距处高亮显示,+ 作为斜率高亮显示。
纵轴继续表示成绩/GPA。
横轴继续表示学习时间。
直线保持笔直且向上倾斜。
视觉序列将上升的直线与正向回归关系关联起来,并在方程中标识出截距和斜率。
x轴变为在Facebook上的时间,虚线向下倾斜,文字‘负向关系’出现,方程变为,其中位于截距处,-b_1标注为斜率。
绿色纵轴
紫色横轴
向下倾斜的虚线回归线
方程
y轴上的点
将-b_1标注为斜率
横轴标签从学习时间变为在脸书上的时间。
虚线从向上倾斜变为向下倾斜。
方程从加 变为减 。
斜率标注从 + 变为 -b_1。
纵轴仍表示成绩。
截距仍在 y 轴上标记为 。
该模型仍为一条直线回归方程。
这一视觉序列通过将预测变量改为在脸书上的时间从而得到负斜率,与先前的正向示例形成对比。
坐标轴被重新标注为自变量和因变量,并在 x 轴附近添加注释‘控制’、‘操纵’、‘改变’,在 y 轴附近添加注释‘结果’;随后标签又恢复为‘学习’和‘成绩’,而方程 仍保持可见。
横轴标注为自变量
纵轴标注为因变量
标注用于控制、操纵和改变
标注结果
方程
具体示例中的标签被替换为通用角色标签。
在坐标轴旁添加文字标注,以说明每个变量所扮演的角色。
随后画面回归到学习时间示例的表述方式。
回归方程保留在屏幕上。
X 保留在横轴上,y 保留在纵轴上。
此结尾画面将前述示例进行概括:X 是被操纵的输入,y 是待估计的结果。
从约1秒到9秒,屏幕保持静态复合布局:左侧为散点图,右上方为数据表,表格上方为黄色结果框,下方为代数推导过程。
图表包含标有和的坐标轴、五个已绘制的数据点、一条虚线回归直线,以及在处相交的绿色与紫色辅助线。
坐标轴分别标有和。
五个散点。
虚线拟合直线。
穿过的绿色水平参考线和紫色垂直参考线。
数据表,列标题分别为、、、、和。
黄色方框,内含、、。
下方代数部分展示斜率与截距的计算过程。
该时间段内无数学内容变化;黑板画面保持静止,旁白同步介绍本节主题。
所显示的数据集、均值、总和、公式及最终拟合方程在整个时间段内均保持不变。
该视觉布局构成一个完整的回归演算板:图像提供几何直观,表格提供原始计算,公式则将这些计算与拟合直线关联起来。
约在9秒时,回归演算板渐隐为白色。
约在10秒时,标题卡片出现,显示‘回归分析导论’,并附有‘David Longstreet’及‘www.MyBookSucks.Com’。
约在11秒至12秒间,一本图书与箭头组合的标志动画进入左上区域。
在14秒至15秒之间,标题卡片上斜向盖上一枚红色印章,印有标语“多玩少学”。
纯白过渡画面。
标题文字:“回归分析简介”。
作者/网站信息:“David Longstreet”和“www.MyBookSucks.Com”。
带箭头的书本动画标志。
斜向红色标语印章:“多玩少学”。
数学练习页消失。
一张标题幻灯片取而代之。
标志随之动画呈现。
红色标语印章斜向出现在幻灯片上。
过渡之后未引入任何新的数学符号或推导过程。
本片段属于品牌标识与标题信息,而非额外的数学内容;它标志着所截取的例题解析部分到此结束。
讲解员说:‘你也可以使用曲线,但本主题中全部采用直线。’
学习者可能认为讨论允许任意的曲线拟合,因为讲述者提到了曲线。
视频明确将本主题限定为直线拟合:曲线关系确实存在,但本课内容仅涉及用直线进行的线性回归。
误差仅以虚线竖直线段的形式绘制,位于观测点与回归线之间。
讲述者将误差描述为估计值与实际值之间的差,除此之外并未陈述任何超出该图示的通用几何规则。
该片段未讨论除所示竖直距离之外的其他残差几何形式或形式化定义。
仅凭此片段,学习者可能推断该视频已全面定义了回归中残差的所有方面。
此处实际展示的是一个入门级可视化模型:误差被表示为观测点与拟合直线之间的竖直间隙,目标是使这些间隙最小化。
负向示例写作 ,而非 且 。
该直线的斜率为负 b 一,因其呈向下倾斜趋势。
这是分析师对符号惯例的说明,并非视频中明确给出的警示。
人们可能认为符号 始终表示带符号的斜率本身。
在本视频中, 被视为一个大小(绝对值),而符号则单独写出:向上情形写作 +,向下情形写作 -b_1。
讲述者首先命名x变量和y变量及其在坐标轴上的位置,然后说明他们试图建立二者之间的关系并画出一条直线。
坐标轴出现在通用直线之前。
该片段采用自变量/因变量的坐标轴分配方式,作为引入回归前所需的铺垫——回归即用一条直线刻画这两个变量之间的关系。
在引入一般关系之后,讲述者区分了同向变化和反向变化的情形。
通用直线概念之后,分别展示‘+ 正’和‘− 负’两种情形。
用直线关联两个变量的一般思想,在此处特化为正向情形。
讲述者将负向情形与先前的正向情形进行对比。
一条标有‘− 负’的向下倾斜直线,取代了先前向上倾斜的示例。
同一通用回归关系框架,也特化为负向情形。
讲述者指出,在线性回归中,关键词是‘线’,而本主题全部围绕直线展开。
直线旁的标签变更为‘线性回归’。
线性回归被呈现为此前引入的更广义回归思想的一种直线特例。
讲述者表示,他们先采集观测数据,再尝试找出一条能拟合所有这些不同点的直线。
散点图先出现,之后才画出回归直线穿过这些点。
必须先绘制出观测点,才能将回归直线作为对这些点的拟合来讨论。
讲述者指出回归直线基于最小二乘法,并进一步解释如何最小化误差。
‘最小二乘法’出现在回归直线旁,随后显示误差线段,并标有‘最小化误差’。
在本片段的讲解中,所命名的最小二乘法正是回归直线被选定的依据。
在‘最小化误差’这一短语出现之前,已引入‘估计值’、‘实际值’和‘误差’等术语。
讲述者首先定义估计值与实际值之间的差异,再指出目标是使这些误差最小化。
该片段先明确误差的含义,再说明拟合的目标是使这些误差最小化。
讲述者明确对比了同向变化与反向变化。
先后展示斜率为正的上升直线与斜率为负的下降直线,并分别标注‘+ 正’和‘− 负’。
这两个概念被呈现为自变量与因变量之间相反的方向变化模式。
现在,如果我将横轴改为 Facebook 上的时间,我们便看到一种负向关系。
图像从一条标有“+ 正向关系”的上升直线,切换为一条标有“- 负向关系”的下降直线。
该视频通过更换 X 变量并反转斜率方向,直接对比了正向回归关系与负向回归关系。
y 帽等于 b 0 加上 b 1 乘以 X
其中 x 表示学习时间
自变量 X 作为预测项代入回归方程。
y 帽等于 b 0 加上 b 1 乘以 X
y 帽表示估计的成绩
符号 是回归方程的左端项,表示估计的结果。
X 是自变量,Y 是因变量。
坐标轴被重新标注为自变量和因变量。
自变量与因变量的定义将自变量的角色赋予 X。
讲述者将回归引入为建立两个变量之间的关系并绘制一条直线。
坐标平面上出现一条标注为‘直线’的虚线。
讲述者指出自变量位于x轴上,因变量位于y轴上。
坐标轴标签分别标为“自变量”和“因变量”。
讲述者通过两个变量是同向变化还是反向变化,来定义正相关关系与负相关关系。
X轴向右运动首先与Y轴向上运动配对,随后与Y轴向下运动配对。
讲述者强调线性回归的关键在于“线”字,并指出本主题全部围绕直线展开。
“线性回归”标签出现在一条虚线直线旁。
讲述者表示,他们先采集观测数据、将其描点,再尝试找出一条能拟合所有点的直线。
先出现散点,随后画出一条穿过这些点的虚线回归直线。
垂直的虚线段连接各“实际”点与直线上对应的“估计”点,并被标注为“误差”。
讲述者指出,目标是最小化估计值与实际值之间的差异。
讲述者请观众设想将学习时间作为自变量放在横轴(x 轴)上。
横轴标签变更为“学习时间”。
该示例仅被引入,并未在本片段中展开演算。
本例中,y 帽表示估计的成绩。
y 帽等于 b 0 加上 b 1 乘以 X
b 零通过数学方法推导得出,它是 y 轴截距。
标在 y 轴上,并标注为 y 轴截距。
该直线的斜率为负 b₁,因为直线向下倾斜,表示负相关关系。
y 帽等于 b 0 减去 b 1 乘以 X
X 是自变量……Y 是因变量……因变量即结果。
‘控制’‘操纵’‘改变’和‘结果’等标注出现在坐标轴旁。
屏幕上显示和。
已覆盖 · 标题幻灯片及关于回归的口头介绍。
已覆盖 · 绘制并标注了坐标轴,分别标为自变量和因变量。
已覆盖 · 引入一条通用的直线,用以表示两个变量之间的关系。
已覆盖 · 讲述者提出了核心问题:当自变量变化时,因变量如何变化?
已覆盖 · 定义并用一条向上倾斜的直线图示了正相关关系。
已覆盖 · 在正向示例之后短暂停顿,随后进入对比情形。
已覆盖 · 负相关关系被定义,并用一条向下倾斜的直线加以图示。
已覆盖 · 在负相关示例之后的简短过渡。
已覆盖 · 该片段强调线性回归使用一条直线。
已覆盖 · 从抽象的直线过渡到为回归而进行的数据收集。
已覆盖 · 观测值被绘制成散点。
已覆盖 · 一条回归线被拟合穿过这些点,并命名为基于最小二乘法的回归线。
已覆盖 · 误差被表示为实际值与估计值之间的垂直差异,其目标是使这些误差最小化。
已覆盖 · 一个具体示例从将学习时间分配给自变量轴开始。
已覆盖 · 正向关系示例(学习时间与成绩):构建方程,并识别截距与斜率。
已覆盖 · 负向关系示例(Facebook 使用时间):重写方程,并识别截距与负斜率。
已覆盖 · 对自变量与因变量角色的通用总结,随后回归到学习时间示例的表述。
已覆盖 · 回归板出现前的短暂空白开场画面;未呈现任何数学内容。
已覆盖 · 主要数学内容:静态回归工作表,包含散点图、数据表格、斜率公式、截距推导过程以及最终拟合直线。
已覆盖 · 过渡到标题卡和品牌动画;除标识课程标题外,无额外数学内容。