三维标准基向量
在三维笛卡尔空间中,任何向量都可以使用沿主轴对齐的三个相互正交的单位向量进行分解。它们是定义线性变换的基本构件。
3Blue1Brown · YouTube · 4:46
本视频讲解三维空间中的线性变换,将二维概念推广至更高维度。它表明任何三维线性变换完全由标准基向量(、和)的落点决定。这些变换后基向量的坐标构成了3x3矩阵的各列。视频通过绕y轴旋转90度的具体例子进行了演示。此外还说明了矩阵与向量相乘对应于根据输入向量坐标对变换后的基向量进行缩放并求和。最后介绍了矩阵乘法作为连续变换复合的意义。
在学习检查器中查看要点和时刻,或切换阅读标签查看完整笔记。
依据视频画面与讲解整理,并非逐字语音转写。
视频开篇简要回顾了此前关于二维线性变换和矩阵的主题。虽然为了视觉直观性,整个系列主要聚焦于二维空间,但核心的数学思想可以无缝延伸到更高维度。本节内容充当了概念上的桥梁,引导观众将对二维变换的理解应用到三维空间中。
三维线性变换将输入向量映射为三维网格内的输出向量。从视觉上看,这涉及扭曲整个空间,同时保持网格线平行且间距均匀,并将原点固定不动。与二维情况一样,空间中的每一个点都代表一个从零点出发的向量,它们移动到各自对应的变换后位置。 非可逆线性变换还可以把平面或直线压缩到更低维,不能把“保持直线”理解为排除退化。
为了简化可视化过程,焦点完全转移到标准基向量上:沿x轴的、沿y轴的以及新引入的沿z轴的。通过观察这三个向量在变换后的确切落点,我们就能捕捉到系统的完整行为。将、和的最终坐标记录为列向量,即可构建出一个仅用九个数字就完全编码该变换的3x3矩阵。
考虑一个具体的例子:绕y轴旋转90度。在此变换下,向量向下移动至负z轴,坐标变为。由于向量位于旋转轴上,因此保持静止,坐标仍为。与此同时,向量摆动到了正x轴,坐标为。这三组结果坐标分别成为了旋转矩阵的各列。
将该矩阵应用于坐标为的任意向量时,逻辑与二维情形几乎相同。这些坐标可被视为对各个基向量的标量乘数。因为线性变换保持了加法和标量乘法运算,所以变换后的向量可以通过将矩阵的每一列乘以相应的输入坐标(、或),然后将三个结果相加来求得。
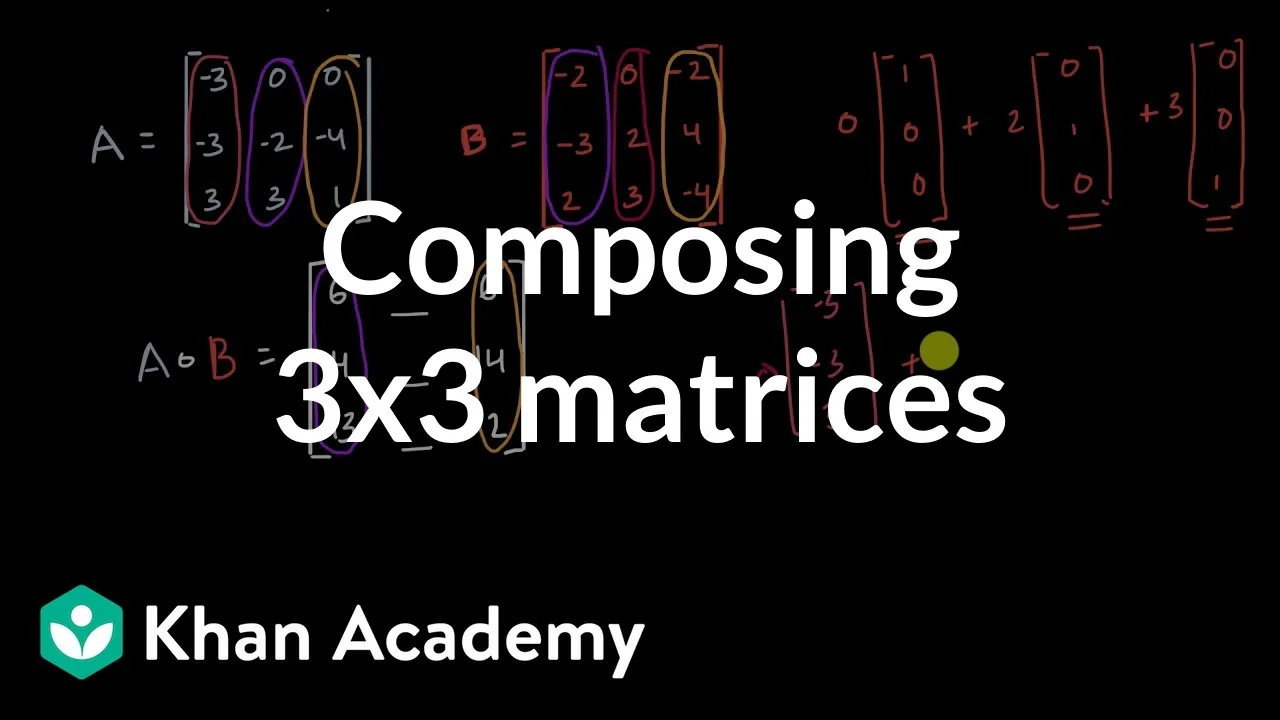
当处理多个变换时,例如先应用一次旋转再应用另一次旋转,我们会使用矩阵乘法。在数学上,两个3x3矩阵相乘代表了它们各自空间变换的复合。最右侧的矩阵首先作用于初始空间,随后最左侧的矩阵作用于已经变换过的结果。这种复合特性使得三维矩阵乘法在计算机图形学和机器人学等实际领域中极具价值,因为它允许将复杂的运动分解为更简单、更易思考的顺序步骤。
在三维笛卡尔空间中,任何向量都可以使用沿主轴对齐的三个相互正交的单位向量进行分解。它们是定义线性变换的基本构件。
三维空间中的线性变换完全由其作用在标准基向量上的效果所表征。这些基向量在变换下的像构成了相关3x3矩阵的各列。
对于绕y轴旋转90度的变换,垂直基向量保持不变。水平基向量旋转到负z轴上,深度基向量旋转到正x轴上。它们的新坐标填充了矩阵的各列。 这里采用列向量、右手坐标系和右手定则的正90°旋转约定;改变约定会改变符号。
由于线性变换尊重向量加法和标量乘法,映射任意向量只需取矩阵各列的线性组合,并以输入向量的分量为权重。
两个矩阵相乘对应于依次执行其底层的几何变换。在乘积AB中,矩阵B代表的变换首先发生以改变空间,然后空间再经受矩阵A代表的变换。